香港大学
2026 年 10 月结束
香港大学 · Miro Dynamics–HKU CGVU 联合实验室
科研助理(Research Assistant)
参与 MiroCap 项目,开展面向灵巧操作的跨本体动作重定向研究,将标准化交互表征转化为可执行的机器人动作,并保留任务意图、物体运动与接触结构。
在香港大学计算与数据科学学院 Taku Komura 教授的团队开展研究,期间得到廖周应成和王文佳博士的指导。
Jiting Liu
我目前是数学专业的大三本科生。
我的长期目标是构建通用具身智能,让智能体能够在开放环境中理解目标、解决未见任务,并通过交互持续获得新的能力。我关注支撑这一目标的模型与学习机制,尤其是:
我曾在上海交通大学的 MINT 实验室和香港大学的 Miro Dynamics–HKU CGVU 联合实验室担任科研助理,研究涉及机器人空间感知与面向灵巧操作的跨本体动作重定向。
2026 年 10 月结束
香港大学 · Miro Dynamics–HKU CGVU 联合实验室
科研助理(Research Assistant)
参与 MiroCap 项目,开展面向灵巧操作的跨本体动作重定向研究,将标准化交互表征转化为可执行的机器人动作,并保留任务意图、物体运动与接触结构。
在香港大学计算与数据科学学院 Taku Komura 教授的团队开展研究,期间得到廖周应成和王文佳博士的指导。
2025–2026
上海交通大学 · MINT 实验室
科研助理(Research Assistant)
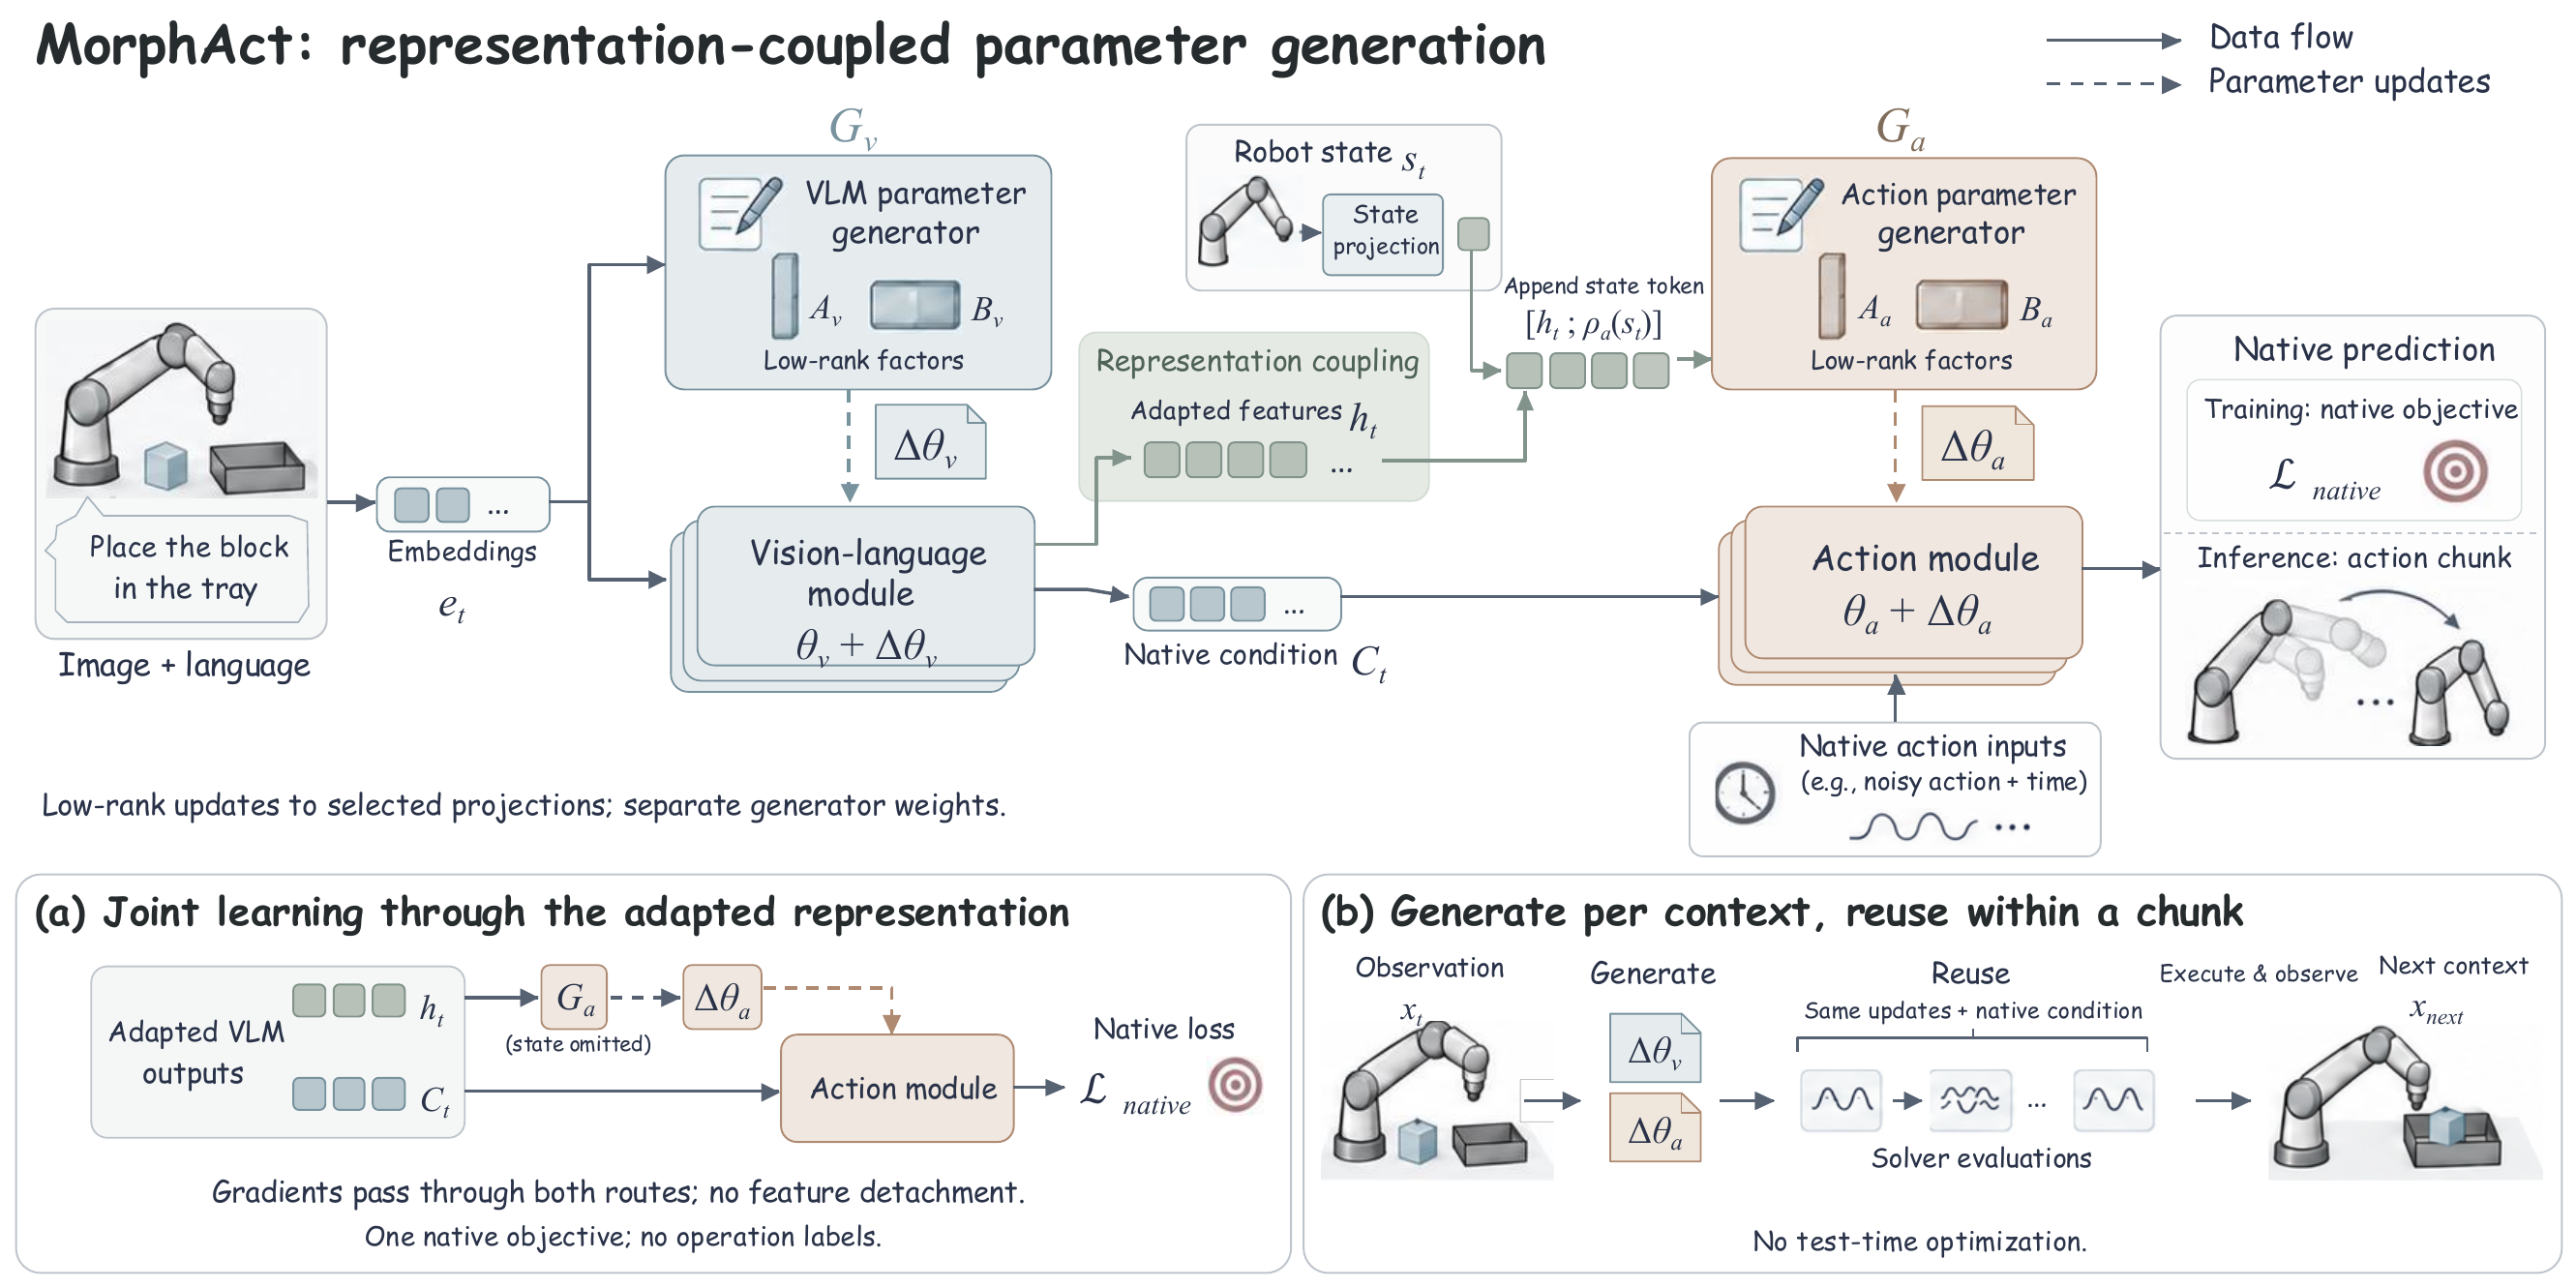
机器人学习面向更丰富的环境与交互扩展时,不同操作可能要求相互冲突的参数更新。MorphAct 通过操作级诊断研究这一适应权衡,并以表征耦合的参数生成,使共享策略按情境协同调整感知与动作模块。
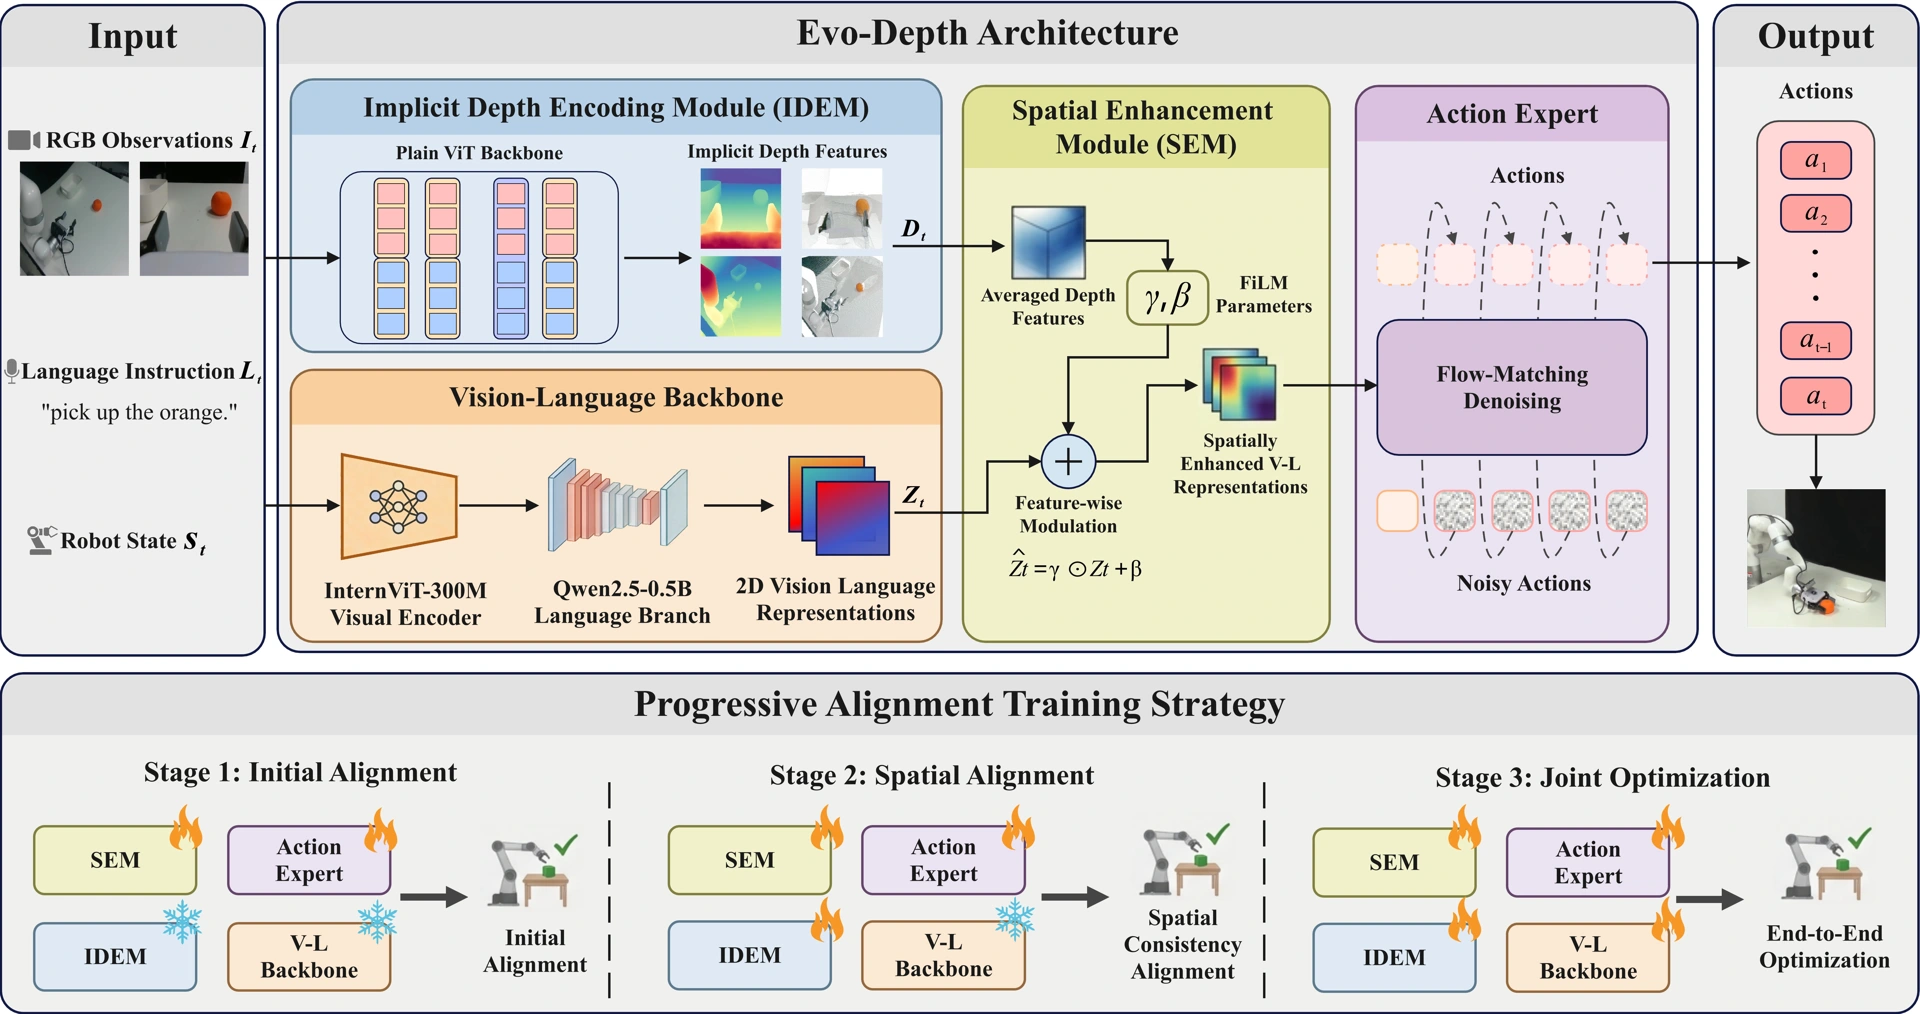
Evo-Depth: A Lightweight Depth-Enhanced Vision-Language-Action Model
NeurIPS 2026 已录用,arXiv:2605.14950。共同第一作者。
Evo-1: Lightweight Vision-Language-Action Model with Preserved Semantic Alignment
CVPR 2026,pp. 13397–13406。
Evo-Depth 获 NeurIPS 2026 录用 · 共同第一作者
Evo-Depth。参与的另一篇论文 Focusable Monocular Depth Estimation 也获录用。
已完成香港大学 CDS 暑期科研实习项目
结题证明。课题:Data-Driven Cross-Embodiment Action Retargeting for Dexterous Robot Manipulation。
Evo-1 获 CVPR 2026 录用
四川农业大学
数学专业本科生 · 专业排名 7/183
2024 – 2028(预计)